
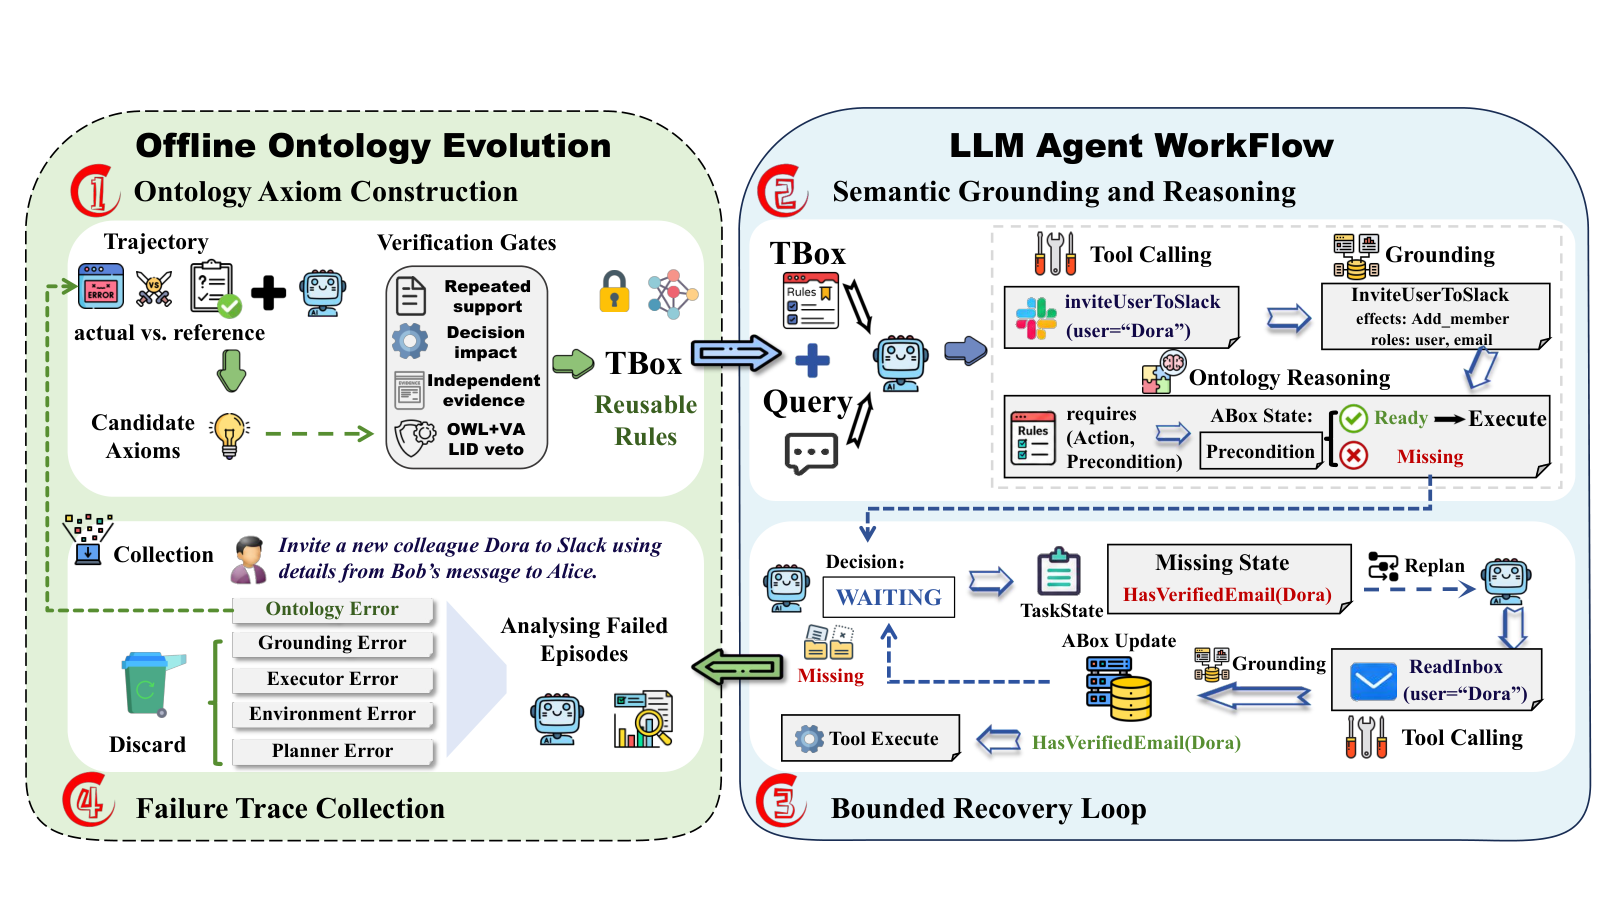
11 月 4 日提交的 SecureGARD 预印本,讨论如何约束能执行工具的智能体。该方案将不同工具的调用映射成共享的动作描述,结合当前任务状态,判定动作可以执行、需要等待还是必须阻止。
如果动作处于等待状态,系统会指出尚未满足的前置条件,允许智能体在原有权限范围内调整计划。研究还测试了通过已验证执行记录离线修订规则的做法。
配图:Guoqin Xiong 等的SecureGARD 方法架构原图,按 CC BY 4.0 使用。
11 月 4 日提交的 SecureGARD 预印本,讨论如何约束能执行工具的智能体。该方案将不同工具的调用映射成共享的动作描述,结合当前任务状态,判定动作可以执行、需要等待还是必须阻止。
如果动作处于等待状态,系统会指出尚未满足的前置条件,允许智能体在原有权限范围内调整计划。研究还测试了通过已验证执行记录离线修订规则的做法。
配图:Guoqin Xiong 等的SecureGARD 方法架构原图,按 CC BY 4.0 使用。
