
 研究

BADAS-3.0 是一个约 10 亿参数的视频编码器,带有四个输出头。它读取单个前视摄像头最近两秒的画面,估计当前速度、刚驶过的路径和碰撞风险,并给出未来 6.4 秒的六条候选轨迹。
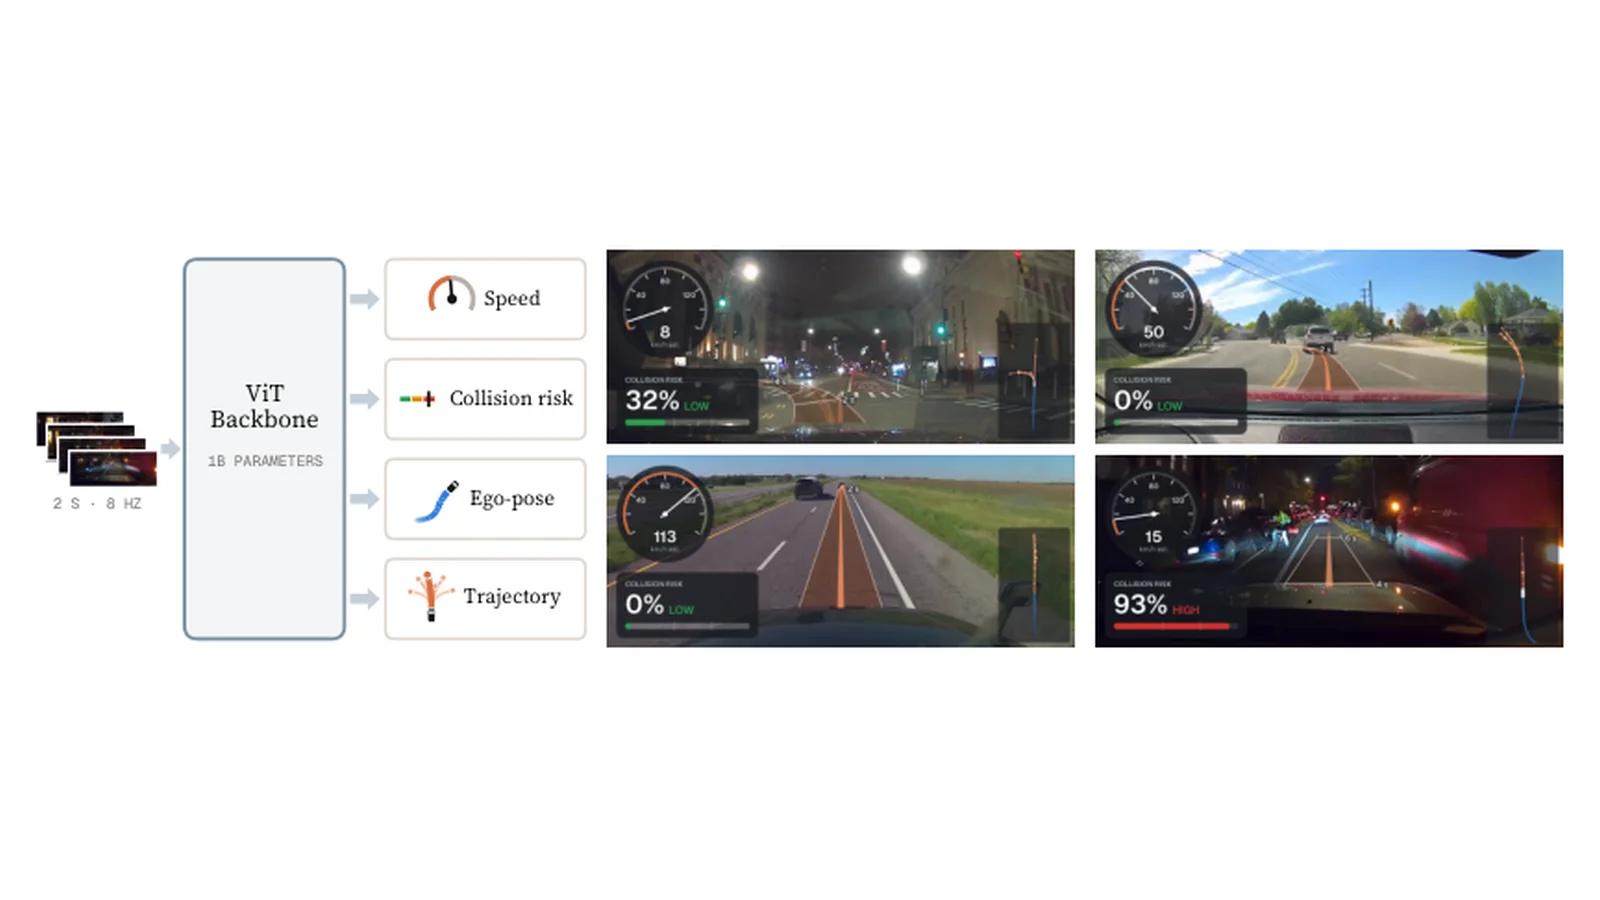
作者报告,在提供当前车速的条件下,模型在五组轨迹测试上的六候选最小平均位移误差比对照模型低 44%。差距主要来自两个模型训练时均未见过的摄像头配置,在双方都熟悉的配置上表现接近。
论文还用行车记录仪中的事故与险情片段,以及 Euro NCAP 场景进行开放环路评估。这里的输出是对记录数据的预测,这些成绩不足以证明在真实道路上独立驾驶的安全性。
配图取自 Roni Goldshmidt 等 的论文图 1,等比缩放并留白。CC BY 4.0 许可。