
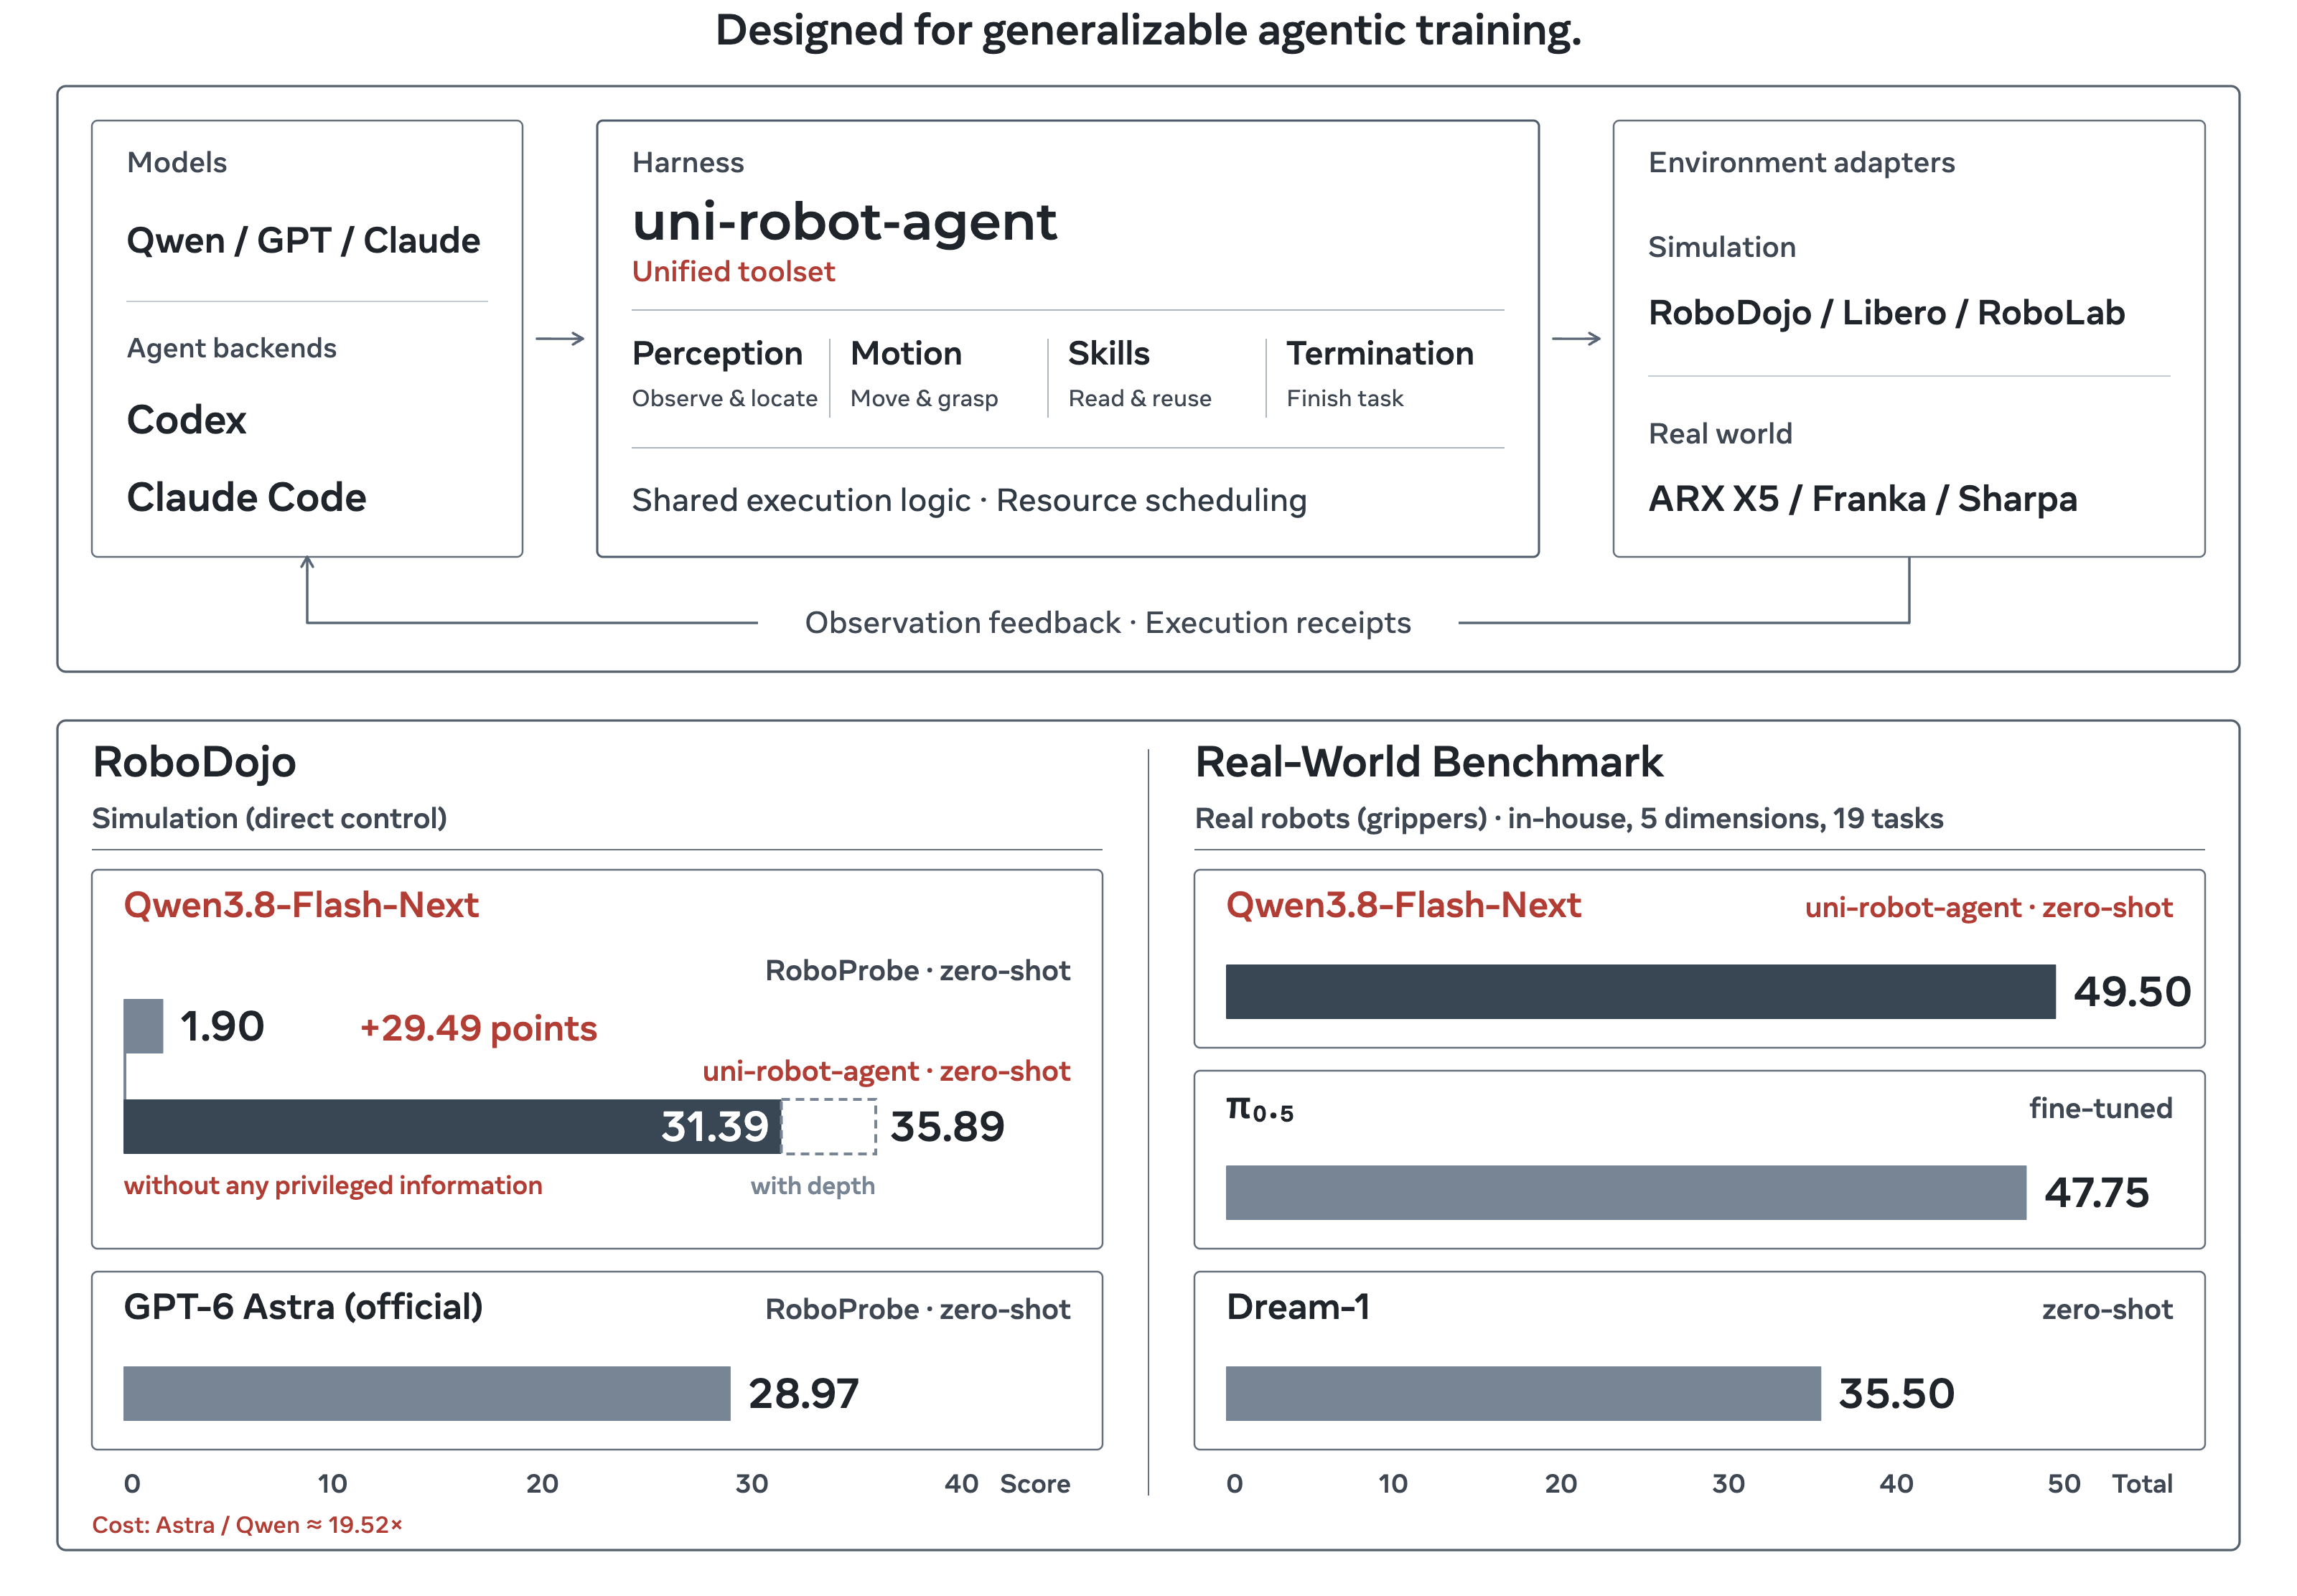
11 月 1 日公布的 uni-robot-agent 研究,为开放权重模型提供统一的机器人使用框架,并保留进一步训练的能力。模型通过执行工具与环境交互,而不是直接替代所有底层控制系统。
作者在 RoboDojo 和 19 项真实机器人任务上报告结果,比较了不同模型系列和规模。表现取决于完整框架和评测条件,不能只凭单项分数推断任意家庭机器人的可靠性。
图片:uni-robot-agent 研究框架与机器人任务示意,Jiarui Yuan 等;按 CC BY 4.0 使用,原图未修改。
11 月 1 日公布的 uni-robot-agent 研究,为开放权重模型提供统一的机器人使用框架,并保留进一步训练的能力。模型通过执行工具与环境交互,而不是直接替代所有底层控制系统。
作者在 RoboDojo 和 19 项真实机器人任务上报告结果,比较了不同模型系列和规模。表现取决于完整框架和评测条件,不能只凭单项分数推断任意家庭机器人的可靠性。
图片:uni-robot-agent 研究框架与机器人任务示意,Jiarui Yuan 等;按 CC BY 4.0 使用,原图未修改。