
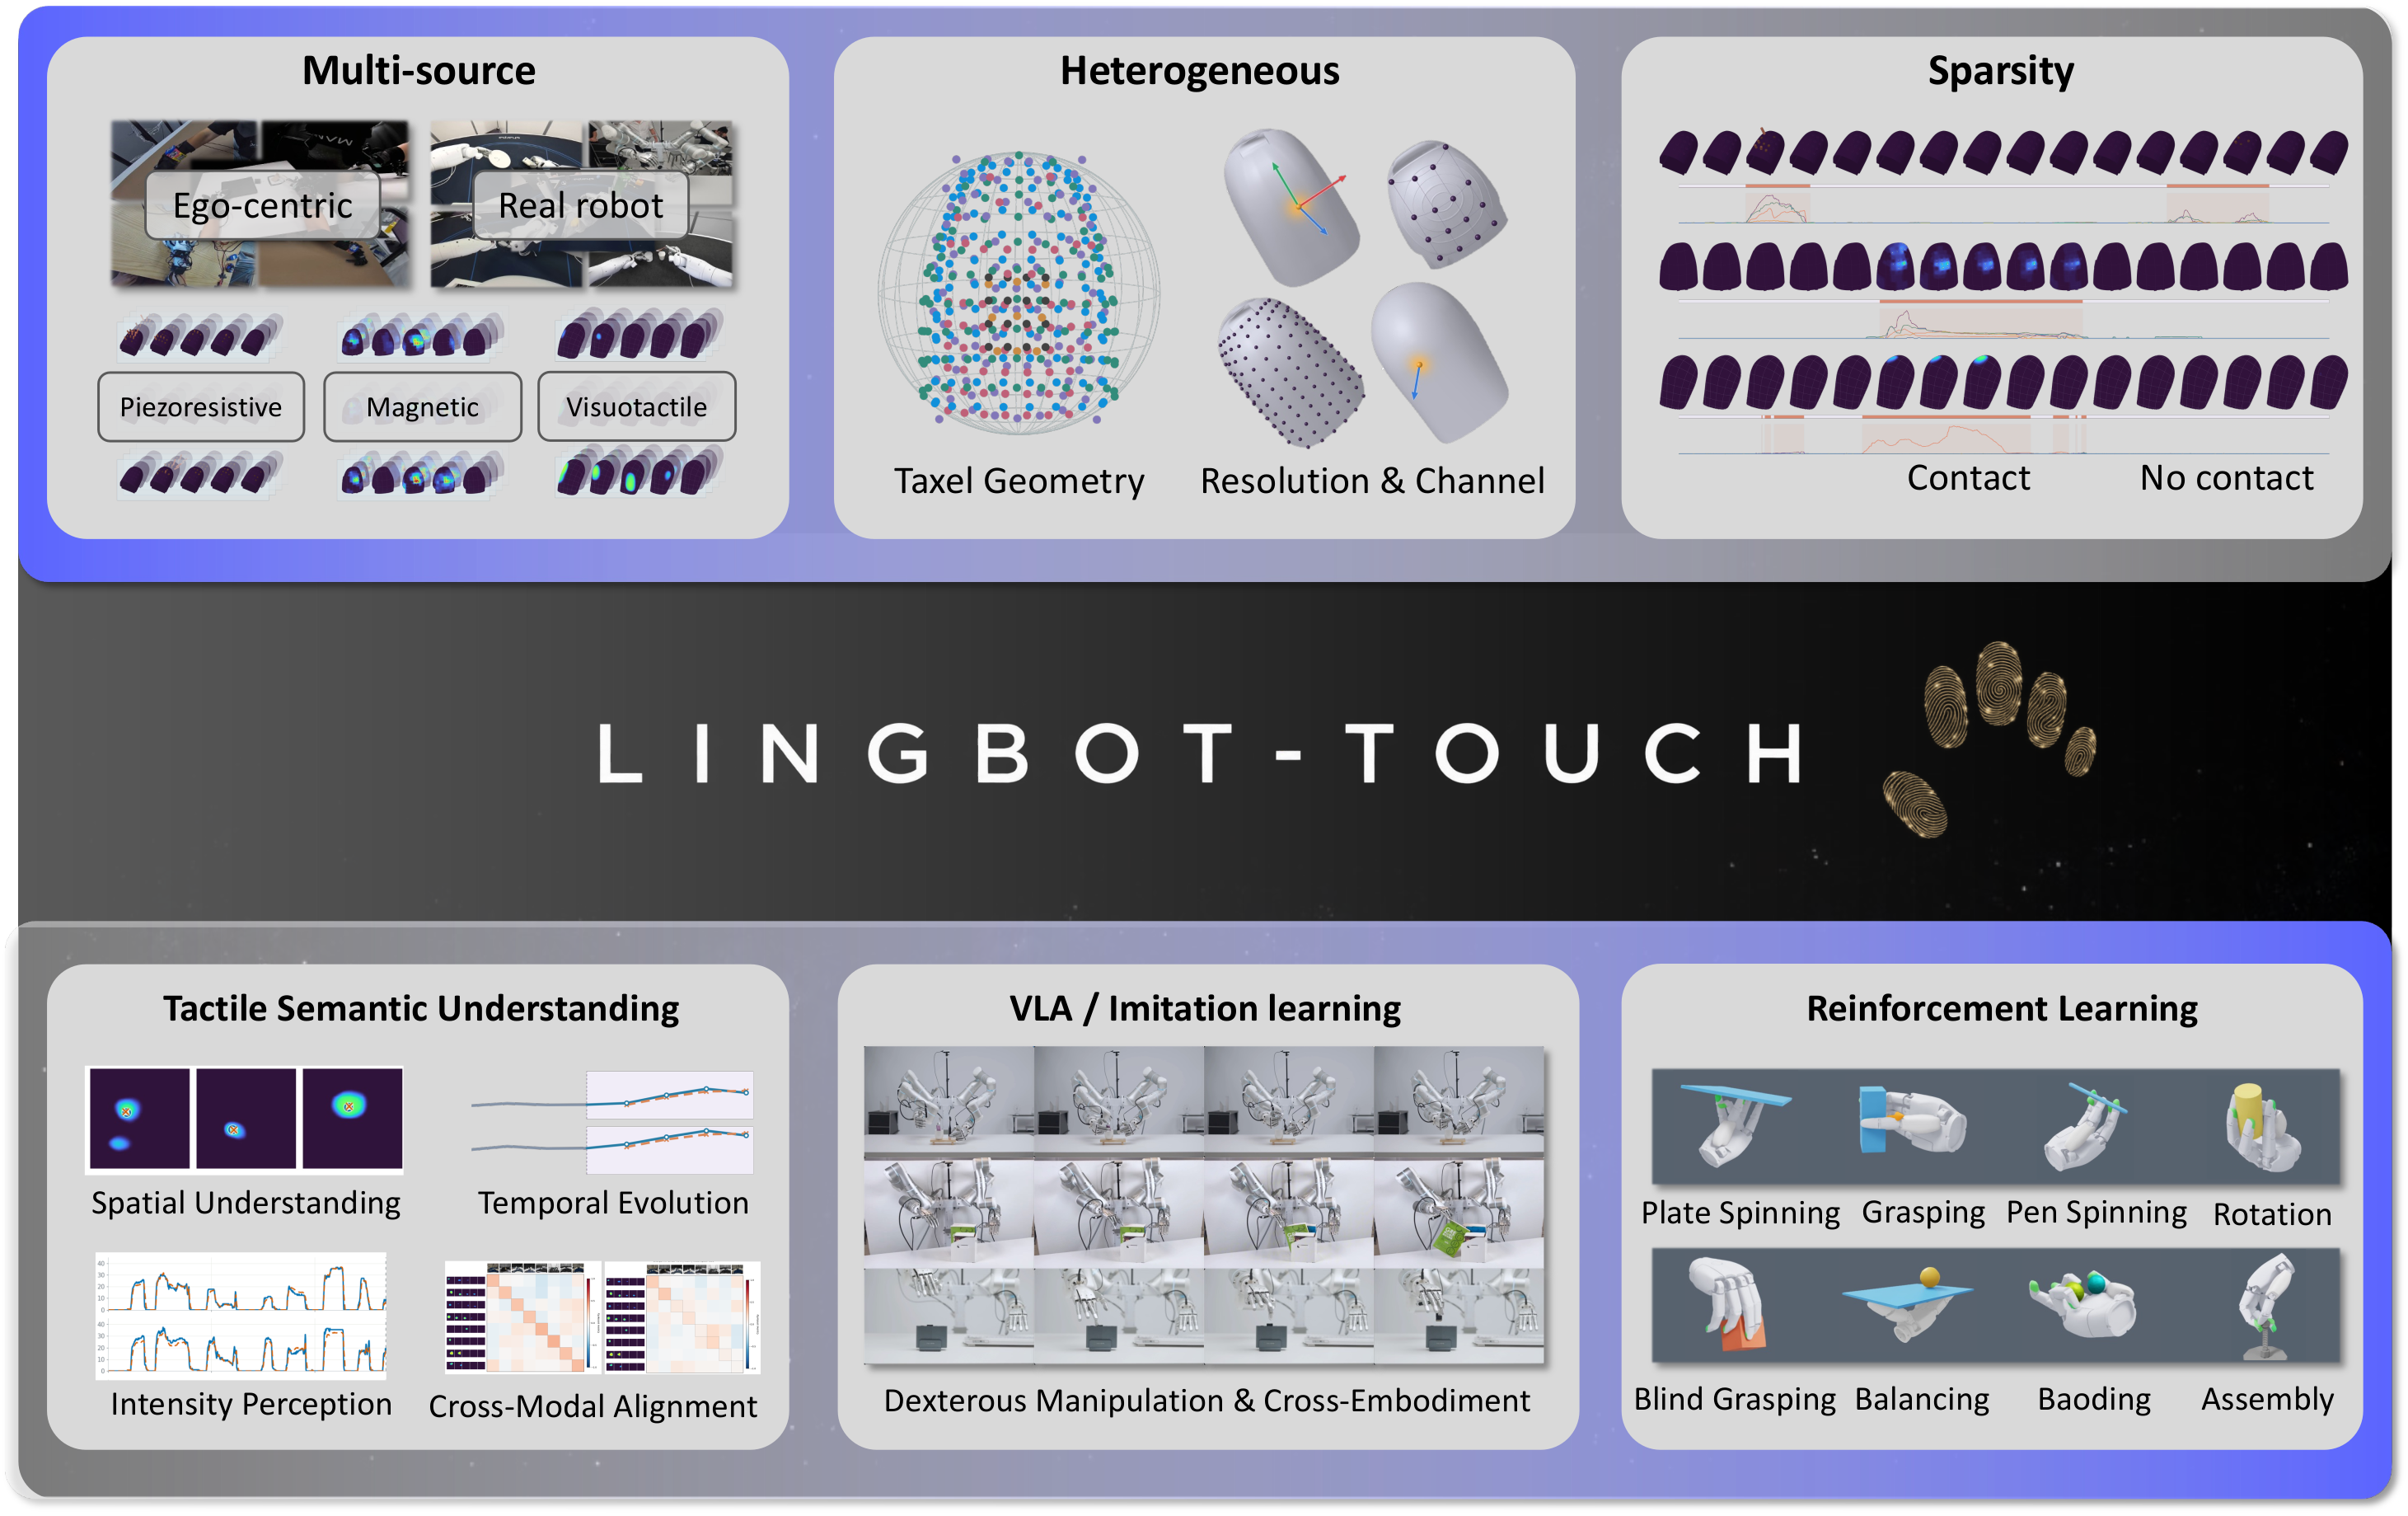
蚂蚁灵波发布 LingBot-Touch 触觉表征模型,尝试把磁触觉、压阻式和视觉触觉传感器的不同信号转换为共享表示。
模型采用 JEPA 式潜在表征预测和共享 Transformer,可把触觉特征接入机器人动作策略。官方仓库提供冻结编码器及特征提取工具,模型文件另在 Hugging Face 和 ModelScope 托管。
项目介绍了 Tiny 和 Small 两种预训练检查点,以及面向不同灵巧手的操作实验。下载权重需要具有相应仓库权限的账号,开源代码入口与权重访问条件分别适用。
来源:GitHub 原文;补充资料:从“一脑多机”到“一脑多手”,蚂蚁灵波开源LingBot-Touch触觉基础模型。
图片来源:GitHub。