 机器人

SemRole 用功能角色描述物体在当前任务中的状态,同时追踪物体间关系和执行阶段。模型可以据此判断一个操作是否已完成,以及后续动作是否仍适合。
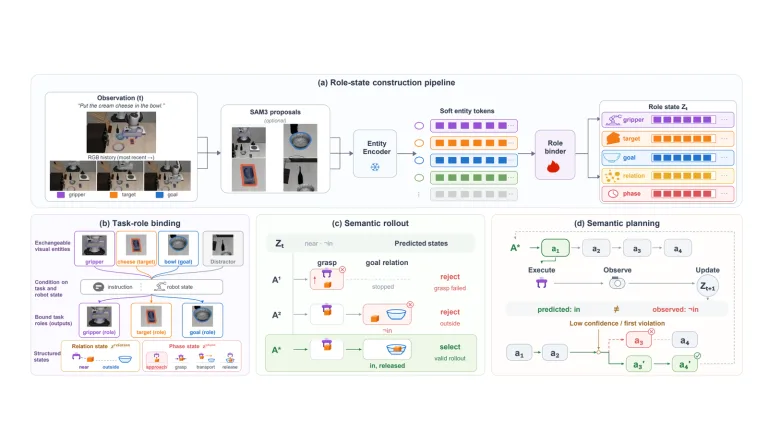
修订版在轻量 LeWM 与预训练 Cosmos 两类骨干模型上检验该方法。在报告的对照中,LIBERO 成功率从 45.5% 提高到 83.0%,RoboCasa 从 42.9% 提高到 55.2%。
作者还报告了从训练环境迁移到 Galbot 的实机结果。模拟平台和实机对照采用不同场景,论文分别给出这些数字,以便判断方法在哪些条件下生效。
配图为 Juntao Cheng 等 的图 2,等比缩放并留白。CC BY 4.0 许可。