跳转到正文
GETAI.APP
开发动态arXivGETAI.APP查看原文

RoboScript 让机器人在上下文中学习操作

11 月 9 日公开的预印本提出 World In-Context Learning,作者来自华中科技大学与 ArcheOne AI,配套框架名为 RoboScript。方法从一次示范出发,在模拟环境里练习,把反馈写进任务记忆,而不是更新基础模型权重。

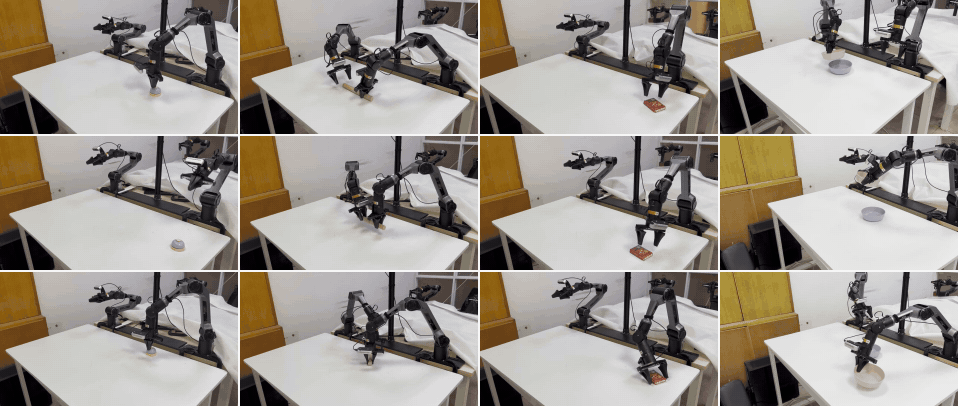
RoboScript 作者公开的真实双臂机器人操作演示静帧

11 月 9 日公开的预印本提出 World In-Context Learning,作者来自华中科技大学与 ArcheOne AI,配套框架名为 RoboScript。方法从一次示范出发,在模拟环境里练习,把反馈写进任务记忆,而不是更新基础模型权重。

随后,系统冻结任务记忆,在新场景中使用真实机器人能够获得的输入执行任务。研究还展示了从模拟双臂平台向真实双臂机器人迁移记忆的实验。

团队报告,在 RoboTwin 2.0 的 50 项任务上,干净与随机场景的平均成功率为 83.4%。这是论文特定设置下的结果,不能直接推广为任意机器人、任意操作的成功率;公开代码仍处于 1.0 之前的阶段。

来源:arXiv · RoboScript 让机器人在上下文中学习操作、RoboScript 作者仓库。

图片来源:RoboScript 作者 / ArcheOne AI。

登录

每一次探索,都更进一步。

从这里,开启新的灵感。

还没有账号?