
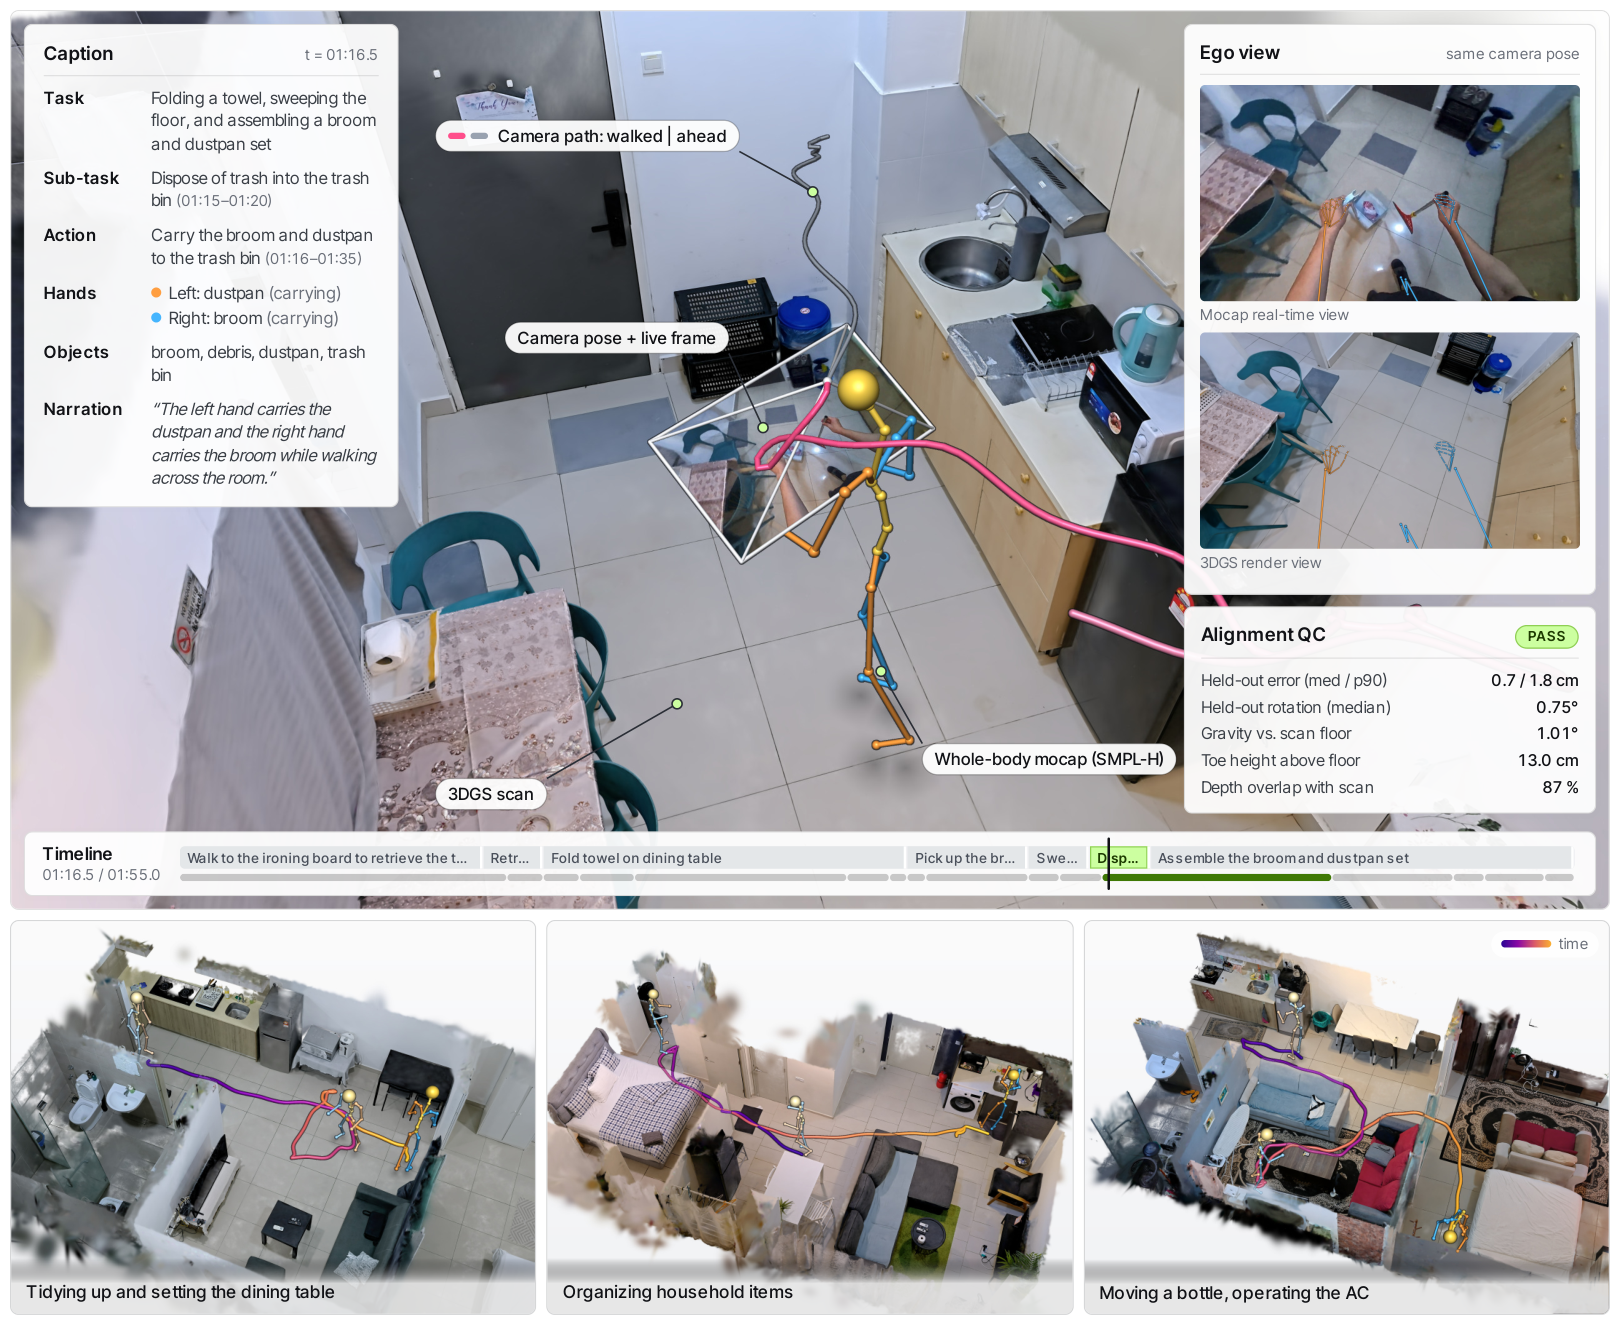
Ropedia Xperience 2 介绍面向物理 AI 的环境与行为数据:1589 个公开米制三维扫描,以及覆盖 74 类任务、共 131 小时的 4230 段第一视角记录。
团队展示如何把扫描场景转换为可交互仿真环境,将人类动作映射为机器人轨迹,并补充虚拟遥操作或自动生成的行为。论文目标是研究环境与行为数据如何共同扩展机器人学习,演示不等于机器人已能可靠执行全部真实长任务。
来源:arXiv。
图片来源:Hao Li、Fangzhou Hong、Zhaoxi Chen 等,Ropedia Xperience 2 作者,CC-BY-4.0。图片为项目演示或论文原图,并非本站独立测试。
