


开发动态arXiv

ScaleVLA 用 5520 亿参数模型控制机器人
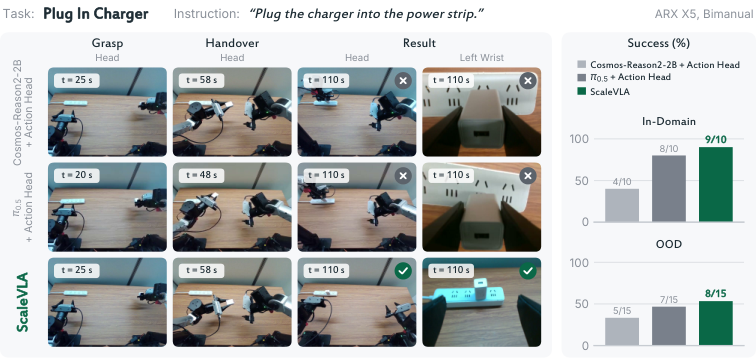
ScaleVLA 将 DeepSeek 的大规模视觉语言骨干接入动作模型。作者在仿真与双臂机器人插充电器实验中报告更高成功率,并披露四张 H200 上的推理延迟。
阅读全文世界自有它的步调,留心正在发生的事。
模型发布、产品更新与功能进展。
浏览栏目公司动态、市场变化与行业观察。
浏览栏目研究成果、开发工具与技术进展。
浏览栏目开放模型、代码仓库与项目进展。
浏览栏目工具使用、工作流程与应用记录。
浏览栏目每天精选值得关注的 AI 动态与实用信息。
浏览栏目回顾一周 AI 动态,梳理重点趋势与精选内容。
浏览栏目按月回顾 AI 产品、研究与行业动态。
浏览栏目X、微信等社交渠道的 AI 圈讨论与线索。
浏览栏目浏览与「VLA」相关的资讯、报道和讨论。
共 1 篇
ScaleVLA 将 DeepSeek 的大规模视觉语言骨干接入动作模型。作者在仿真与双臂机器人插充电器实验中报告更高成功率,并披露四张 H200 上的推理延迟。
ScaleVLA 将 DeepSeek 的大规模视觉语言骨干接入动作模型。作者在仿真与双臂机器人插充电器实验中报告更高成功率,并披露四张 H200 上的推理延迟。